Mon - Fri: 9:00 - 19:00
 EN
Mon - Fri: 9:00 - 19:00
Ana Sayfa>Haberler>İncelemeler
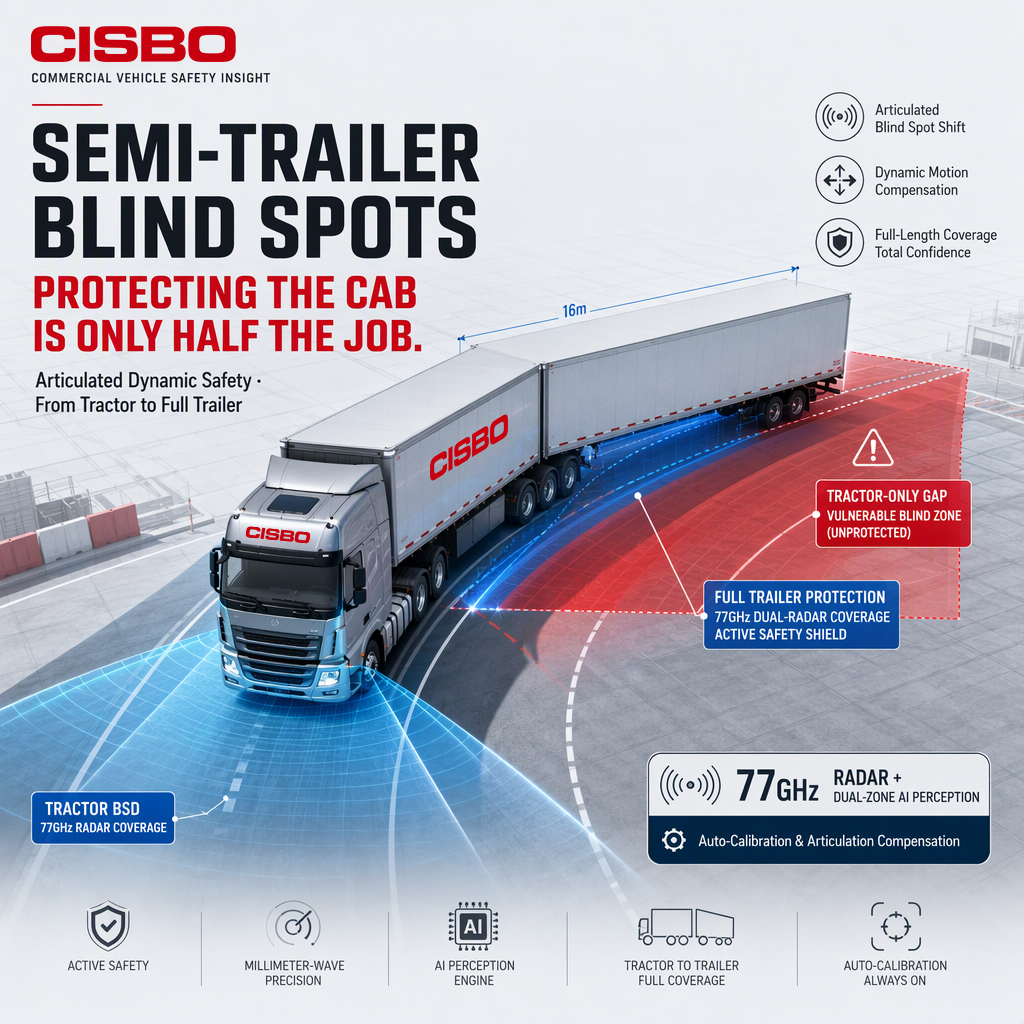
Traktörden römorka, sabit kombinasyonlardan drop-and-hook sistemine kadar — bir eklemli araçta kör nokta hareket eden bir sorundur.
Ticari araç güvenlik sistemleri alanında yirmi üç yıllık deneyimim beni birçok filo yöneticisinin ofisine götürdü. Aynı hata sürekli tekrar ediyor: Görüş açısı sınırlaması tespiti konusuna gelindiğinde dikkat doğrudan traktör ünitesine yöneliyor. Mantık şu şekilde ilerliyor: Traktör ünitesi 77 GHz’lik bir radar ve bir yapay zekâ kamerası ile donatıldığında güvenlik hattı tamamlanmış olur.
Benim görüşüm açık ve nettir: Eğer yarı-römorklarla çalışıyorsanız, sadece traktörü donatmak kör noktanın yalnızca yarısını kapsar. Gerçek başarısızlık noktası genellikle ürünle ilgili değildir; römork değişimi anındadır.
Fiziğe değil, başarısızlığa odaklanacağım. Filolar prensiplere para harcamazlar. Başarısızlıklara harcarlar.
Drop-and-hook, modern lojistiğin motorudur. Kalibrasyon açısından bakıldığında, aynı zamanda kazaların yoğunlaştığı noktadır. Birçok sistem laboratuvar ortamında mükemmel çalışır; ancak gerçek bir römork takımıyla ilk kez karşılaştığında parçalanır.
Bunun nedeni tek bir şeye dayanır: kalibrasyon referansı değişmiştir. Her römork, uzunluk, dingil mesafesi ve radar montaj yüksekliği açısından biraz farklıdır. Sistem sabit bir kalibrasyonla çalışıyorsa, traktörün arkasına yeni bir römork takmak, sistemin ayarlandığı koordinat çerçevesini kaydırır. Sonuç iki uç durumdan birine gider. Ya yanlış alarm sayısı patlar ve yol kenarındaki reflektör bariyer sistemde tetikleme yapmaya başlar; ya da sistem yanlış anda sessizleşir ve zaten tehlike bölgesine girmiş bir hedef hiç tespit edilemez.
Sürücüler sonsuz yanlış alarmlardan yorulduğunda sistemi kapatırlar. Ve sürücü tarafından kapatılan bir sistemin getirisi sıfırdır.
Gerçek zorluk, dolayısıyla donanımda değil. Sistem, yeni bir römorkun parametrelerini tanıyabiliyor mu ve bağlandıktan sonra uyarı mantığını düzeltebiliyor mu — bağlantı kurulur kurulmaz çalışıyor mu, yoksa bir telefon görüşmesi bekleniyor mu?
Yarı-römorku katı bir kamyonetten ayıran şey, artikülasyondur. Körlük bölgesi, gövdenin etrafını saran sabit bir şekil değildir; bu bölge, artikülasyon açısına göre gerçek zamanlı olarak yer değiştirir.
Eğer körlük noktası tespiti yalnızca traktörün yanlarına monte edilmişse, virajda geometri bozulur. Römork dışa doğru savrulduğunda veya katlandığında, radarın kapsama alanı ile römorkun gerçek tehlike bölgesinin hareket ettiği alan birbirinden ayrılır. Başka bir deyişle, artiküle bir araçta körlük bölgesi, traktörün körlük bölgesiyle römorkun körlük bölgesinin toplamı değildir. Bu, eklemin açısıyla birlikte hareket eden tek bir bölgedir.
Tutum algılama veya hareket telafisi olmadan radar, artık tehlikeli olmayan bir alanı taramaktadır; bu sırada römorkun iç tarafındaki sıkışma alanına yakalanan yayalar ve bisikletliler boşlukta kalmaktadır. Bu nedenle genel kamyon kör nokta sistemi, bir eklemli taşıta doğrudan aktarılamaz: genel sistem, kör bölgenin başlangıçta belirlendiği yerde kalacağını varsayar; ancak yarı-römorkta durum böyle değildir.
Herhangi bir şeyi belirtmeden önce bir filo, listedeki en yüksek özellik seviyesini seçmek yerine, hangi tür işletim yürüttüğünü netleştirmelidir. Bu iki işletme modu tamamen farklı sorunlar ortaya çıkarır:
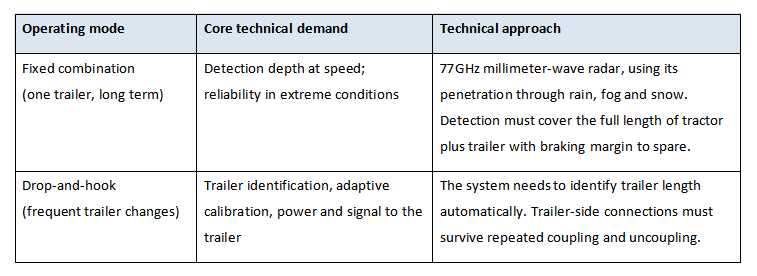
Buna karşılık: eğer filonuz sabit kombinasyonlarla çalışıyorsa—yani bir traktör uzun süre boyunca tek bir römorka bağlıysa—yukarıda açıklanan kalibrasyon karmaşıklığını karşılamaya gerek yoktur.
Sabit bir kombinasyonda arıza riski römork takaslarında değil; başka yerlerdedir — uzun süreli titreşim altında bağlantı parçalarının gevşemesi, kablo kaplamalarının aşınması, sensörlerin konumlarından sapması. Bunların hiçbiri kendinden kalibrasyon ile çözülmez. Bunlar, montaj uygulamaları ve periyodik denetimler ile çözülür. Asla kullanmayacağınız uyarlanabilir özelliklere fazladan harcama yapmak yerine, bu para bağlantı parçalarına ve kablo tesisatına harcanmalıdır.
Broşürü geçin. Bunları sorun — hepsi teknik özellik tablosundan ziyade işletmenin aslında nasıl çalıştığını gösterir:
Soru 1: Sisteminiz eklem açısıyı nasıl algılar?
Fiziksel bir açı sensörüyle mi yoksa radar algoritmasındaki hareket telafisiyle mi? Cevap, virajda uyarı doğruluğunu belirler. Bu soruya cevap veremeyen bir tedarikçi muhtemelen asla yarı-römork projesi gerçekleştirmemiştir.
Soru 2: Farklı uzunlukta bir römork takıldıktan sonra sistem elle yeniden kalibre edilmesini gerektirir mi?
Eğer öyleyse, her römork değişimi planlı bir duruşa dönüşür ve bırak-ve-tak yönteminin sağladığı verimlilik kazancının bir kısmı ortadan kalkar. Bu cevap aynı zamanda şoförlerin sisteme güvenip güvenmeyeceğine de karar verir — ve şoförlerin güveni, sistemin açık tutulup tutulmayacağına karar verir.
Soru 3: Römork tarafındaki sensörler güçlerini ve sinyallerini nereden alır?
Bağla ve ayır, tekrar tekrar — bu bağlantı ne kadar süre dayanır? Bu soru, ikinci yılda en çok gündeme gelen sorudur ve aynı zamanda satın alma aşamasında en sık atlanan sorudur.
Ticari taşıtlarda güvenlik açısından işin yarısını yapmak, genellikle tamamını kaybetmek anlamına gelir. Yarı-römorkta traktörün korunması yalnızca başlangıçtır. Gerçek fayda, sistemin her virajda ve her römork değişiminde sağlam kalmasından gelir.
Sistem, yanlış alarm vermesi veya arızalanması nedeniyle kapatılırsa yatırımın hiç bir değeri kalmaz. Güvenlik harcamaları, yalnızca birim fiyatı değil; sistemin araç ömrü boyunca kullanışlı kalıp kalmadığı ve görev döngüsüne uyup uymadığı üzerinden değerlendirilmelidir.
Bununla birlikte, her filo en karmaşık yapılandırmaya ihtiyaç duymaz. Sabit kombinasyonlar için tek bir doğru cevap vardır; drop-and-hook içinse başka biri. Harcama yapmadan önce kendinizin hangi tür olduğunu belirlemek, listedeki en pahalı seçeneği satın almakten daha etkilidir.
Kasım 2026 | CISBO , Şençen, Çin — Ticari taşıma araçları güvenlik sistemleri alanında 23 yıllık profesyonel üretici, IATF 16949 sertifikalı | www.szcisbo.com
Shenzhen CISBO Technology Co., Ltd., BSD, PWAS, AI izleme, park sensörleri ve geri görüş sistemleri dahil olmak üzere otomotiv elektronik ürünleri alanında uzmanlaşmıştır. 23 yıllık deneyime ve küresel sertifikalara sahip olan şirketimiz, daha güvenli sürüş için yüksek kaliteli çözümler sunar. Ürünlerimizi ve hizmetlerimizi bugün keşfedin.
6F, Building 3, Lijincheng Industry Park, Gongye East Road, Longhua, Longhua New District, Shenzhen, 518109, China
Copyright © 2026 Shenzhen CISBO Technology Co., LTD. All rights reserved. Gizlilik Politikası iCP备:05005734号