Mon - Fri: 9:00 - 19:00
 EN
Mon - Fri: 9:00 - 19:00
หน้าแรก>ข่าวสาร>ข้อมูลเชิงลึก
ตั้งแต่รถแทรกเตอร์ไปจนถึงรถพ่วง ตั้งแต่ชุดยานพาหนะแบบคงที่ไปจนถึงระบบดรอปแอนด์ฮุก — บริเวณที่มองไม่เห็นของยานพาหนะแบบต่อพ่วงคือปัญหาที่เคลื่อนที่ไปด้วย
ตลอดระยะเวลาสองสิบสามปีที่ผมทำงานด้านระบบความปลอดภัยสำหรับยานพาหนะเชิงพาณิชย์ ผมได้เข้าพบผู้จัดการฝ่ายยานพาหนะจำนวนมาก ข้อผิดพลาดเดียวกันเกิดซ้ำแล้วซ้ำเล่า: เมื่อการสนทนาเปลี่ยนมาพูดถึงระบบตรวจจับจุดบอด ความสนใจมักจะมุ่งตรงไปที่ตัวรถแทรกเตอร์เสมอ แนวคิดนี้มีพื้นฐานว่า เมื่อตัวรถแทรกเตอร์ติดตั้งเรดาร์ความถี่ 77 กิกะเฮิร์ตซ์และกล้องที่ใช้ปัญญาประดิษฐ์แล้ว ระบบความปลอดภัยก็ครบสมบูรณ์
มุมมองของผมตรงไปตรงมา: หากคุณดำเนินงานรถพ่วงแบบเซมิ แค่ติดตั้งระบบบนรถแทรกเตอร์เพียงอย่างเดียวเท่านั้น ก็เท่ากับครอบคลุมจุดบอดเพียงครึ่งเดียวเท่านั้น และจุดล้มเหลวที่แท้จริงมักไม่ได้อยู่ที่ตัวผลิตภัณฑ์เลย แต่อยู่ที่ช่วงเวลาที่คุณเปลี่ยนรถพ่วง
ผมจะเริ่มจากกรณีล้มเหลว ไม่ใช่จากหลักฟิสิกส์ เพราะฝ่ายยานพาหนะไม่ใช้เงินเพื่อหลักการ แต่ใช้เงินเพื่อแก้ไขกรณีล้มเหลว
การปล่อยและต่อรถพ่วง (Drop-and-hook) คือหัวใจหลักของระบบโลจิสติกส์สมัยใหม่ แต่จากมุมมองด้านการปรับเทียบแล้ว ก็เป็นจุดที่อุบัติเหตุมักเกิดขึ้นบ่อยที่สุด แม้ระบบที่ผ่านการทดสอบในห้องปฏิบัติการมาอย่างสมบูรณ์แบบ กลับอาจล้มเหลวทันทีที่ต้องเผชิญกับการเปลี่ยนรถพ่วงจริงครั้งแรก
สาเหตุหลักมาจากสิ่งเดียว คือ จุดอ้างอิงสำหรับการปรับเทียบได้เปลี่ยนไป รถพ่วงแต่ละคันมีความแตกต่างกันเล็กน้อยทั้งในด้านความยาว ระยะฐานล้อ และความสูงที่ติดตั้งเรดาร์ หากใช้ระบบปรับเทียบแบบคงที่ การเปลี่ยนรถพ่วงคันใหม่เข้ากับหัวลากจะทำให้กรอบพิกัดเชิงพื้นที่ที่ระบบถูกตั้งค่าไว้เปลี่ยนไป ส่งผลให้เกิดสถานการณ์สุดขั้วสองแบบ แบบแรกคือ เกิดสัญญาณเตือนผิดพลาดบ่อยครั้งจนรั้วข้างทางเริ่มกระตุ้นระบบโดยไม่จำเป็น แบบที่สองคือ ระบบเงียบลงในเวลาที่ไม่เหมาะสม จนไม่สามารถตรวจจับวัตถุเป้าหมายที่เข้าสู่โซนอันตรายไปแล้วได้เลย
เมื่อคนขับรู้สึกเหนื่อยล้าจากการได้รับสัญญาณเตือนผิดพลาดซ้ำแล้วซ้ำเล่า พวกเขาจึงปิดระบบลง และระบบใดๆ ที่คนขับปิดไปแล้ว จะให้ผลตอบแทนเป็นศูนย์
ดังนั้น ความท้าทายที่แท้จริงจึงไม่ใช่ตัวฮาร์ดแวร์ แต่เป็นความสามารถของระบบในการรับรู้พารามิเตอร์ของเทรลเลอร์คันใหม่และปรับตรรกะการแจ้งเตือนให้ถูกต้องหลังจากเชื่อมต่อแล้ว — ทำงานได้ทันทีที่เชื่อมต่อ โดยไม่ต้องรอสายโทรศัพท์
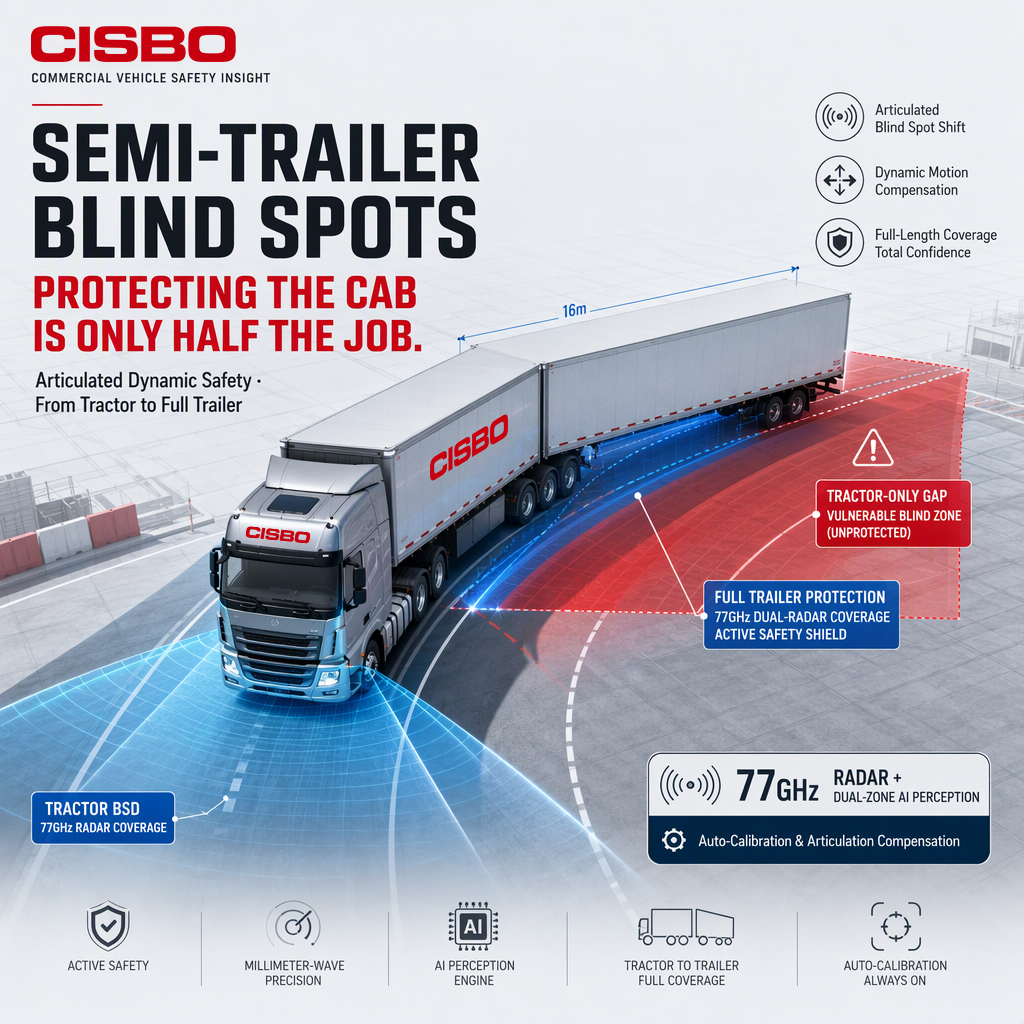
สิ่งที่ทำให้รถเทรลเลอร์แบบเซมิแตกต่างจากรถบรรทุกแบบแข็งคือการขยับตัวของช่วงต่อระหว่างหัวลากกับเทรลเลอร์ บริเวณที่มองไม่เห็นจึงไม่ใช่รูปร่างคงที่ที่ล้อมรอบตัวรถ แต่เป็นพื้นที่หนึ่งที่เปลี่ยนตำแหน่งแบบเรียลไทม์ไปตามมุมการขยับตัว
หากติดตั้งระบบตรวจจับจุดบอดเฉพาะที่ด้านข้างของหัวลาก รูปทรงเรขาคณิตของการตรวจจับจะผิดเพี้ยนไปขณะเข้าโค้ง เนื่องจากเทรลเลอร์เคลื่อนที่ออกหรือพับเข้า ทำให้พื้นที่ที่เรดาร์ตรวจจับได้แยกออกจากตำแหน่งที่แท้จริงของบริเวณอันตรายบนเทรลเลอร์ กล่าวอีกนัยหนึ่ง บริเวณที่มองไม่เห็นของยานพาหนะแบบมีข้อต่อไม่ใช่ผลรวมของบริเวณที่มองไม่เห็นของหัวลากกับบริเวณที่มองไม่เห็นของเทรลเลอร์ แต่เป็นพื้นที่เดียวที่เคลื่อนที่ไปพร้อมกับมุมของข้อต่อ
หากไม่มีการตรวจจับท่าทางหรือการชดเชยการเคลื่อนไหว เรดาร์จะสแกนพื้นที่ที่ไม่ใช่พื้นที่อันตรายอีกต่อไป ขณะที่คนเดินเท้าและผู้ขับขี่จักรยานที่อยู่บริเวณด้านในของเทรลเลอร์ถูกบีบให้อยู่ในช่องว่างนั้น นี่คือเหตุผลหลักที่ระบบตรวจจับจุดบอดทั่วไปสำหรับรถบรรทุกไม่สามารถนำมาใช้กับยานพาหนะแบบมีข้อต่อได้โดยตรง: เพราะระบบทั่วไปสมมุติว่าจุดบอดจะคงอยู่ที่ตำแหน่งเดิม แต่ในกรณีรถเซมิเทรลเลอร์ จุดบอดนั้นกลับเปลี่ยนตำแหน่งไป
ก่อนกำหนดรายละเอียดใด ๆ ฝ่ายจัดการกองยานพาหนะจำเป็นต้องระบุให้ชัดเจนก่อนว่าดำเนินการแบบใด แทนที่จะเลือกสเปกสูงสุดจากรายการโดยไม่พิจารณาให้รอบคอบ เนื่องจากทั้งสองโหมดนี้ก่อให้เกิดปัญหาที่แตกต่างกันโดยสิ้นเชิง:
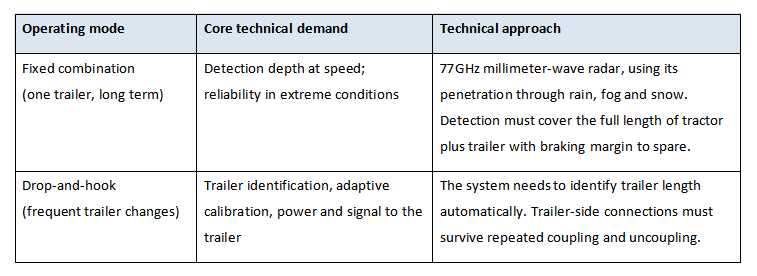
ในทางกลับกัน: หากกองยานพาหนะของคุณใช้ชุดประกอบแบบคงที่ คือหัวลากหนึ่งคันผูกไว้กับเทรลเลอร์หนึ่งคันเป็นระยะเวลานาน คุณจะไม่จำเป็นต้องจัดการกับความซับซ้อนของการปรับค่าสอบเทียบตามที่กล่าวมาข้างต้น
ในชุดอุปกรณ์ที่ติดตั้งคงที่ ความเสี่ยงของการล้มเหลวไม่ได้อยู่ที่การเปลี่ยนเทรลเลอร์ แต่อยู่ที่จุดอื่น เช่น โครงยึดหลวมจากแรงสั่นสะเทือนระยะยาว ฉนวนหุ้มสายไฟสึกกร่อนจนทะลุ หรือเซ็นเซอร์เคลื่อนออกจากตำแหน่งที่ตั้งไว้ ปัญหาเหล่านี้ไม่สามารถแก้ไขได้ด้วยระบบปรับค่าเองโดยอัตโนมัติ แต่ต้องอาศัยวิธีการติดตั้งที่ถูกต้องและการตรวจสอบเป็นระยะ แทนที่จะใช้จ่ายมากเกินไปกับความสามารถแบบปรับตัวซึ่งคุณจะไม่ได้ใช้งานจริง ควรนำเงินไปลงทุนกับโครงยึดและชุดสายไฟแทน
อย่าเพิ่งพึ่งโบรชัวร์ ให้ถามคำถามเหล่านี้สามข้อแทน ซึ่งทั้งหมดล้วนชี้ไปยังวิธีการปฏิบัติงานจริง ไม่ใช่แค่ข้อมูลจำเพาะในตาราง
คำถามข้อที่ 1: ระบบของท่านตรวจจับมุมการหมุนของรถพ่วงอย่างไร
ผ่านเซ็นเซอร์วัดมุมแบบกายภาพ หรือผ่านการชดเชยการเคลื่อนไหวภายในอัลกอริทึมเรดาร์? คำตอบนี้จะกำหนดความแม่นยำของการแจ้งเตือนขณะเข้าโค้ง ผู้จัดจำหน่ายที่ตอบคำถามนี้ไม่ได้ มักไม่เคยดำเนินโครงการรถพ่วงครึ่งบรรทุกมาก่อน
คำถามข้อที่ 2: หลังติดตั้งเทรลเลอร์ที่มีความยาวต่างออกไป ระบบจำเป็นต้องปรับค่าใหม่ด้วยมือหรือไม่
ถ้าเป็นเช่นนั้น การเปลี่ยนเทรลเลอร์แต่ละครั้งจะกลายเป็นการหยุดทำงานตามกำหนดเวลา และประสิทธิภาพที่ได้จากการใช้วิธี drop-and-hook ก็จะลดลง ส่วนคำตอบนี้ยังส่งผลต่อความไว้วางใจของคนขับต่อระบบอีกด้วย — และระดับความไว้วางใจของคนขับก็จะเป็นตัวกำหนดว่า ระบบจะยังคงเปิดใช้งานอยู่หรือไม่
คำถามข้อที่ 3: เซ็นเซอร์ฝั่งเทรลเลอร์รับพลังงานและสัญญาณจากแหล่งใด
การต่อและถอดออกซ้ำแล้วซ้ำเล่า — การเชื่อมต่อนั้นจะคงทนได้นานแค่ไหน นี่คือคำถามที่มักเกิดขึ้นในปีที่สองมากที่สุด และมักถูกข้ามไปบ่อยที่สุดในขั้นตอนการจัดซื้อ
ในด้านความปลอดภัยของยานพาหนะเพื่อการพาณิชย์ การทำเพียงครึ่งเดียวมักหมายถึงการสูญเสียทั้งหมด สำหรับรถบรรทุกหัวลาก-เทรลเลอร์ การปกป้องตัวหัวลากนั้นเป็นเพียงจุดเริ่มต้นเท่านั้น ผลตอบแทนที่แท้จริงมาจากการที่ระบบสามารถทำงานได้อย่างมั่นคงตลอดทุกการเลี้ยวและทุกครั้งที่เปลี่ยนเทรลเลอร์
หากระบบถูกปิดลงเนื่องจากส่งสัญญาณเตือนผิดพลาดหรือล้มเหลว การลงทุนนั้นจะไม่มีมูลค่าใดๆ เลย การใช้จ่ายเพื่อความปลอดภัยควรประเมินจากความสามารถในการใช้งานได้ตลอดอายุการใช้งานของยานพาหนะ และความเหมาะสมกับรูปแบบการปฏิบัติงาน (duty cycle) — ไม่ใช่จากราคาต่อหน่วยเพียงอย่างเดียว
อย่างไรก็ตาม ไม่ใช่ทุกฝ่ายปฏิบัติการจะต้องการการตั้งค่าที่ซับซ้อนที่สุดที่มีให้ สำหรับการจัดชุดคงที่ (fixed combinations) จะมีคำตอบที่ถูกต้องเพียงแบบเดียว ในขณะที่สำหรับการเปลี่ยนรถพ่วงแบบปล่อย-เกี่ยว (drop-and-hook) จะมีคำตอบที่เหมาะสมอีกรูปแบบหนึ่ง การระบุให้ชัดเจนก่อนว่าฝ่ายปฏิบัติการของคุณอยู่ในประเภทใด ก่อนตัดสินใจใช้จ่าย จะมีประสิทธิภาพมากกว่าการเลือกซื้อตัวเลือกที่แพงที่สุดจากรายการ
พฤศจิกายน ค.ศ. 2026 | CISBO , เซินเจิ้น ประเทศจีน — ผู้ผลิตระบบความปลอดภัยสำหรับยานพาหนะเชิงพาณิชย์มายาวนาน 23 ปี ได้รับการรับรองมาตรฐาน IATF 16949 | www.szcisbo.com
บริษัท เซินเจิ้น CISBO เทคโนโลยี จำกัด เชี่ยวชาญด้านผลิตภัณฑ์อิเล็กทรอนิกส์สำหรับยานยนต์ รวมถึง BSD, PWAS, การตรวจสอบด้วยปัญญาประดิษฐ์ (AI), เซ็นเซอร์จอดรถ และระบบกล้องมองหลัง ด้วยประสบการณ์ 23 ปี และการรับรองระดับสากล เราจึงนำเสนอโซลูชันคุณภาพสูงเพื่อการขับขี่ที่ปลอดภัยยิ่งขึ้น สำรวจผลิตภัณฑ์และบริการของเราได้แล้ววันนี้
6F, Building 3, Lijincheng Industry Park, Gongye East Road, Longhua, Longhua New District, Shenzhen, 518109, China
Copyright © 2026 Shenzhen CISBO Technology Co., LTD. All rights reserved. นโยบายความเป็นส่วนตัว iCP备:05005734号