Mon - Fri: 9:00 - 19:00
 EN
Mon - Fri: 9:00 - 19:00
मुख्य पृष्ठ>समाचार>इंसाइट्स
ट्रैक्टर से लेकर ट्रेलर तक, फिक्स्ड कॉम्बिनेशन्स से लेकर ड्रॉप-एंड-हुक तक — एक आर्टिकुलेटेड वाहन का ब्लाइंड ज़ोन एक गतिशील समस्या है।
कमर्शियल व्हीकल सेफ्टी सिस्टम्स में तेईस साल के अनुभव ने मुझे कई फ्लीट मैनेजर्स के कार्यालयों में ले जाया है। एक ही गलती बार-बार दोहराई जाती है: जब बात ब्लाइंड स्पॉट डिटेक्शन पर आती है, तो ध्यान तुरंत ट्रैक्टर यूनिट पर चला जाता है। तर्क यह होता है कि एक बार ट्रैक्टिव यूनिट में ७७ जीएचज़ेड रडार और एक एआई कैमरा लग जाए, तो सुरक्षा रेखा पूरी हो गई।
मेरा दृष्टिकोण सीधा-सादा है: अगर आप सेमी-ट्रेलर्स का संचालन करते हैं, तो केवल ट्रैक्टर पर काम करने से ब्लाइंड ज़ोन का केवल आधा हिस्सा कवर होता है। और वास्तविक विफलता का बिंदु आमतौर पर उत्पाद में नहीं होता है। यह तो आमतौर पर तब होता है जब आप ट्रेलर बदलते हैं।
मैं भौतिकी से पहले विफलता से शुरुआत करूँगा। फ्लीट्स सिद्धांतों पर पैसा नहीं खर्च करती हैं। वे विफलताओं पर खर्च करती हैं।
ड्रॉप-एंड-हुक आधुनिक लॉजिस्टिक्स का इंजन है। कैलिब्रेशन के दृष्टिकोण से, यह वह स्थान भी है जहाँ दुर्घटनाएँ सबसे अधिक होती हैं। कई प्रणालियाँ प्रयोगशाला में पूर्णतः सही कार्य करती हैं, लेकिन जैसे ही वे वास्तविक ट्रेलर स्वैप के सामने आती हैं, उनका कार्य समाप्त हो जाता है।
इसका कारण एक ही चीज़ पर आता है: कैलिब्रेशन संदर्भ बदल गया है। प्रत्येक ट्रेलर की लंबाई, व्हीलबेस और रडार माउंटिंग ऊँचाई में थोड़ा अंतर होता है। यदि प्रणाली स्थिर कैलिब्रेशन पर काम करती है, तो ट्रैक्टर के पीछे एक नया ट्रेलर लगाने से वह समन्वय ढांचा बदल जाता है, जिसके आधार पर प्रणाली को सेट किया गया था। परिणाम दो चरम स्थितियों में से एक में जाता है। या तो झूठे अलार्म तेज़ी से बढ़ जाते हैं, और सड़क के किनारे लगी गार्डरेल प्रणाली को ट्रिगर करने लगती है; या प्रणाली गलत समय पर चुप हो जाती है, और एक ऐसा लक्ष्य जो पहले से ही खतरे के क्षेत्र में प्रवेश कर चुका है, कभी पहचाना नहीं जाता।
जब ड्राइवर लगातार झूठे अलार्मों से थक जाते हैं, तो वे प्रणाली को बंद कर देते हैं। और एक प्रणाली जिसे ड्राइवर ने बंद कर दिया हो, उसका परिणाम शून्य होता है।
वास्तविक चुनौती, तब, हार्डवेयर नहीं है। यह यह है कि क्या प्रणाली एक नए ट्रेलर के मापदंडों को पहचान सकती है और कनेक्ट करने के बाद अपने चेतावनी तर्क को सही कर सकती है — जैसे ही यह कनेक्ट की जाती है, तुरंत काम करने लगे, बजाय फ़ोन कॉल का इंतज़ार करने के।
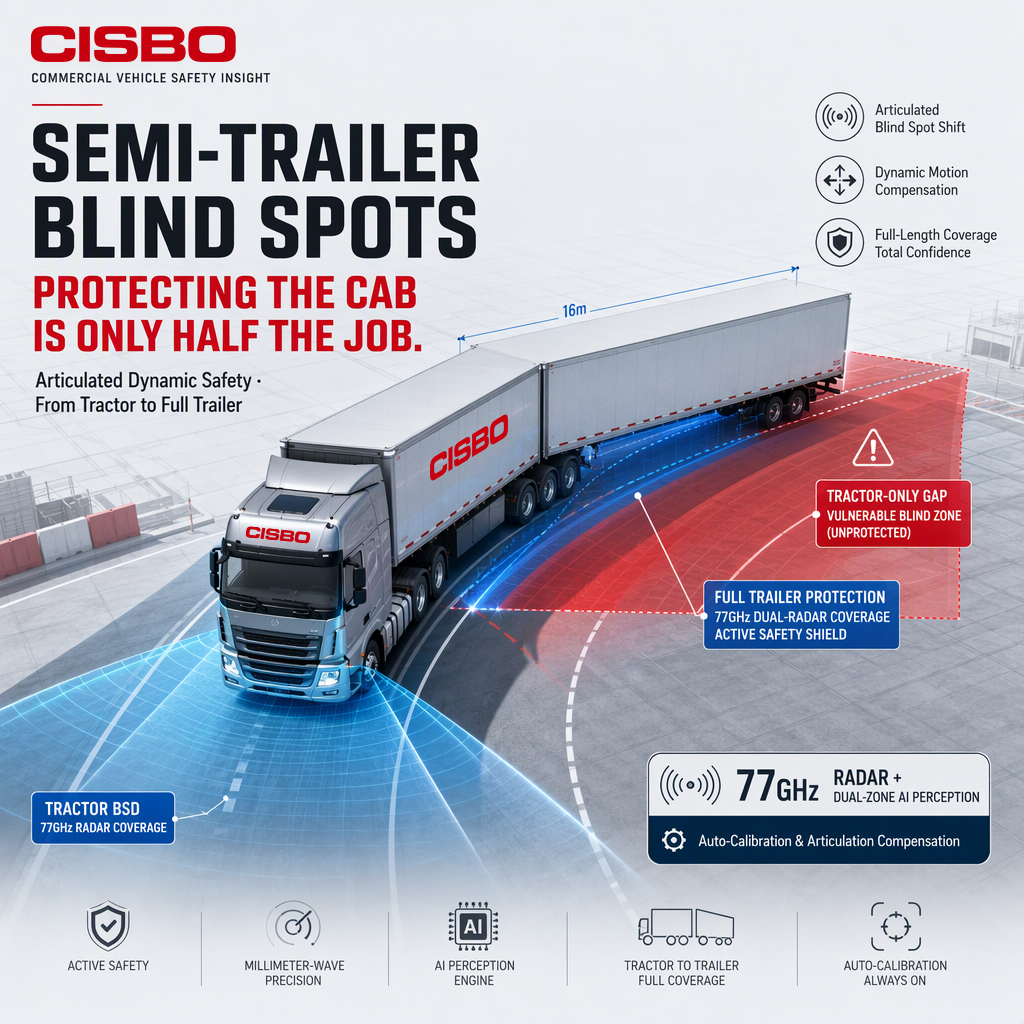
एक सेमी-ट्रेलर और एक रिजिड ट्रक के बीच का अंतर आर्टिकुलेशन में होता है। अंधा क्षेत्र शरीर के चारों ओर एक स्थिर आकार नहीं है; यह एक क्षेत्र है जो आर्टिकुलेशन कोण के साथ वास्तविक समय में बदलता है।
यदि अंधा स्थान का पता लगाने वाली प्रणाली केवल ट्रैक्टर के किनारों पर लगाई गई है, तो मोड़ में ज्यामिति बिखर जाती है। जैसे-जैसे ट्रेलर बाहर की ओर झुकता है या मुड़ता है, रडार का कवरेज क्षेत्र उस क्षेत्र से अलग हो जाता है जहाँ ट्रेलर का वास्तविक खतरनाक क्षेत्र स्थानांतरित हो गया है। दूसरे शब्दों में, एक आर्टिकुलेटेड वाहन का अंधा क्षेत्र ट्रैक्टर के अंधे क्षेत्र और ट्रेलर के अंधे क्षेत्र का योग नहीं है। यह एक एकल क्षेत्र है जो जोड़ के कोण के साथ गति करता है।
दृष्टि कोण का अनुमान या गति संकल्पना के बिना, रडार एक ऐसे क्षेत्र को दर्शाता है जो अब खतरनाक नहीं है, जबकि पैदल यात्री और साइकिल सवार ट्रेलर के आंतरिक ओर दबाव में फँस जाते हैं और उस अंतर में बैठ जाते हैं। यही कारण है कि एक सामान्य ट्रक अंधा क्षेत्र प्रणाली को सीधे एक जुड़े हुए वाहन पर लागू नहीं किया जा सकता: सामान्य प्रणाली यह मानती है कि अंधा क्षेत्र वहीं बना रहता है जहाँ उसे रखा गया था, लेकिन अर्ध-ट्रेलर पर ऐसा नहीं होता।
कुछ भी निर्दिष्ट करने से पहले, एक फ्लीट को यह तय करना आवश्यक है कि वह किस प्रकार का संचालन करती है, बजाय इसके कि सूची में उपलब्ध सबसे उच्च विनिर्देश की ओर बढ़ा जाए। दोनों संचालन शैलियाँ पूर्णतः भिन्न समस्याएँ उत्पन्न करती हैं:
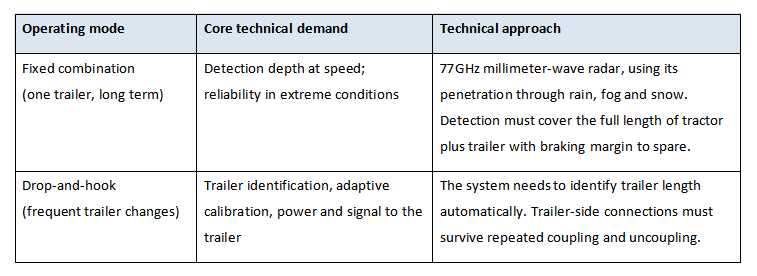
इसके विपरीत: यदि आपकी फ्लीट निश्चित संयोजनों पर कार्य करती है—अर्थात् एक ट्रैक्टर को लंबे समय तक एक ही ट्रेलर से जोड़ा गया है—तो आपको ऊपर वर्णित कैलिब्रेशन जटिलता को संभालने की आवश्यकता नहीं है।
एक निश्चित संयोजन में विफलता का जोखिम ट्रेलर स्वैप में नहीं होता है। यह कहीं और होता है — लंबे समय तक कंपन के कारण ब्रैकेट्स ढीले होना, केबल के आवरण का पहनना, सेंसर का स्थिति से विचलित होना। इनमें से कोई भी समस्या स्व-कैलिब्रेशन से हल नहीं होती है। ये समस्याएँ स्थापना की प्रथा और आवधिक निरीक्षण से हल होती हैं। ऐसी अनुकूलन क्षमता पर भारी खर्च करना, जिसका आप कभी उपयोग नहीं करेंगे, यह धन ब्रैकेट्स और हार्नेस पर लगाना अधिक उचित है।
ब्रोशर को छोड़ दें। इन तीन प्रश्नों को पूछें, जो सभी विशिष्टता की सारणी की बजाय ऑपरेशन के वास्तविक संचालन की ओर इशारा करते हैं:
प्रश्न १: आपकी प्रणाली कृत्रिम कोण का पता कैसे लगाती है?
एक भौतिक कोण सेंसर के माध्यम से, या रडार एल्गोरिदम में गति समायोजन के माध्यम से? यह उत्तर बाँक में चेतावनी की सटीकता तय करता है। एक आपूर्तिकर्ता जो इस प्रश्न का उत्तर नहीं दे सकता, शायद कभी भी सेमी-ट्रेलर परियोजना नहीं किया है।
अलग लंबाई के ट्रेलर को लगाने के बाद, क्या प्रणाली को हस्तचालित पुनः कैलिब्रेशन की आवश्यकता होती है?
अगर ऐसा होता है, तो प्रत्येक ट्रेलर स्वैप एक निर्धारित रुकावट बन जाता है, और ड्रॉप-एंड-हुक की दक्षता में वृद्धि का हिस्सा समाप्त हो जाता है। इसका उत्तर यह भी तय करता है कि चालक इस प्रणाली पर विश्वास करते हैं या नहीं — और चालकों का इस पर विश्वास करना यह तय करता है कि क्या यह प्रणाली अभी भी चालू है।
प्रश्न ३: ट्रेलर-पार्श्व सेंसरों को ऊर्जा और संकेत कहाँ से प्राप्त होते हैं?
जोड़ें और अलग करें, बार-बार — यह कनेक्शन कितनी देर तक चलता है? यह प्रश्न दूसरे वर्ष में सबसे अधिक सामने आने वाला प्रश्न है, और खरीद के चरण में सबसे अधिक छोड़ा जाने वाला प्रश्न भी है।
वाणिज्यिक वाहन सुरक्षा में, आधा काम करने का अर्थ आमतौर पर पूरे काम को खोना होता है। एक अर्ध-ट्रेलर पर, ट्रैक्टर की सुरक्षा केवल शुरुआत है। वापसी उस प्रणाली से मिलती है जो प्रत्येक मोड़ और प्रत्येक ट्रेलर परिवर्तन के दौरान अपना अस्तित्व बनाए रखती है।
यदि प्रणाली गलत चेतावनी के कारण या विफलता के कारण बंद हो जाती है, तो निवेश का कोई मूल्य नहीं रहता। सुरक्षा पर व्यय का मापन इस आधार पर किया जाना चाहिए कि क्या वह वाहन के पूरे जीवनकाल तक उपयोग में लाया जा सकता है और क्या वह कार्य चक्र के अनुरूप है — केवल इकाई मूल्य के आधार पर नहीं।
फिर भी, प्रत्येक फ्लीट को सबसे जटिल उपलब्ध विन्यास की आवश्यकता नहीं होती है। स्थिर संयोजनों के लिए एक सही उत्तर होता है, ड्रॉप-एंड-हुक के लिए दूसरा। खर्च करने से पहले यह तय करना कि आप किस प्रकार के संचालन में हैं, सूची में सबसे महंगे विकल्प को खरीदने की तुलना में अधिक प्रभावी है।
नवंबर २०२६ | CISBO शेन्ज़ेन, चीन — वाणिज्यिक वाहन सुरक्षा प्रणालियों के २३-वर्षीय पेशेवर निर्माता, IATF १६९४९ प्रमाणित | www.szcisbo.com
शेन्ज़ेन CISBO टेक्नोलॉजी कंपनी लिमिटेड ऑटोमोटिव इलेक्ट्रॉनिक उत्पादों में विशेषज्ञता रखती है जिसमें BSD, PWAS, AI निगरानी, पार्किंग सेंसर और रियर व्यू प्रणाली शामिल हैं। 23 वर्षों के अनुभव और वैश्विक प्रमाणन के साथ, हम सुरक्षित ड्राइविंग के लिए उच्च गुणवत्ता वाले समाधान प्रदान करते हैं। आज ही हमारे उत्पादों और सेवाओं का पता लगाएं।
6F, Building 3, Lijincheng Industry Park, Gongye East Road, Longhua, Longhua New District, Shenzhen, 518109, China
Copyright © 2026 Shenzhen CISBO Technology Co., LTD. All rights reserved. गोपनीयता नीति युएआईसीपीबीएस:05005734